

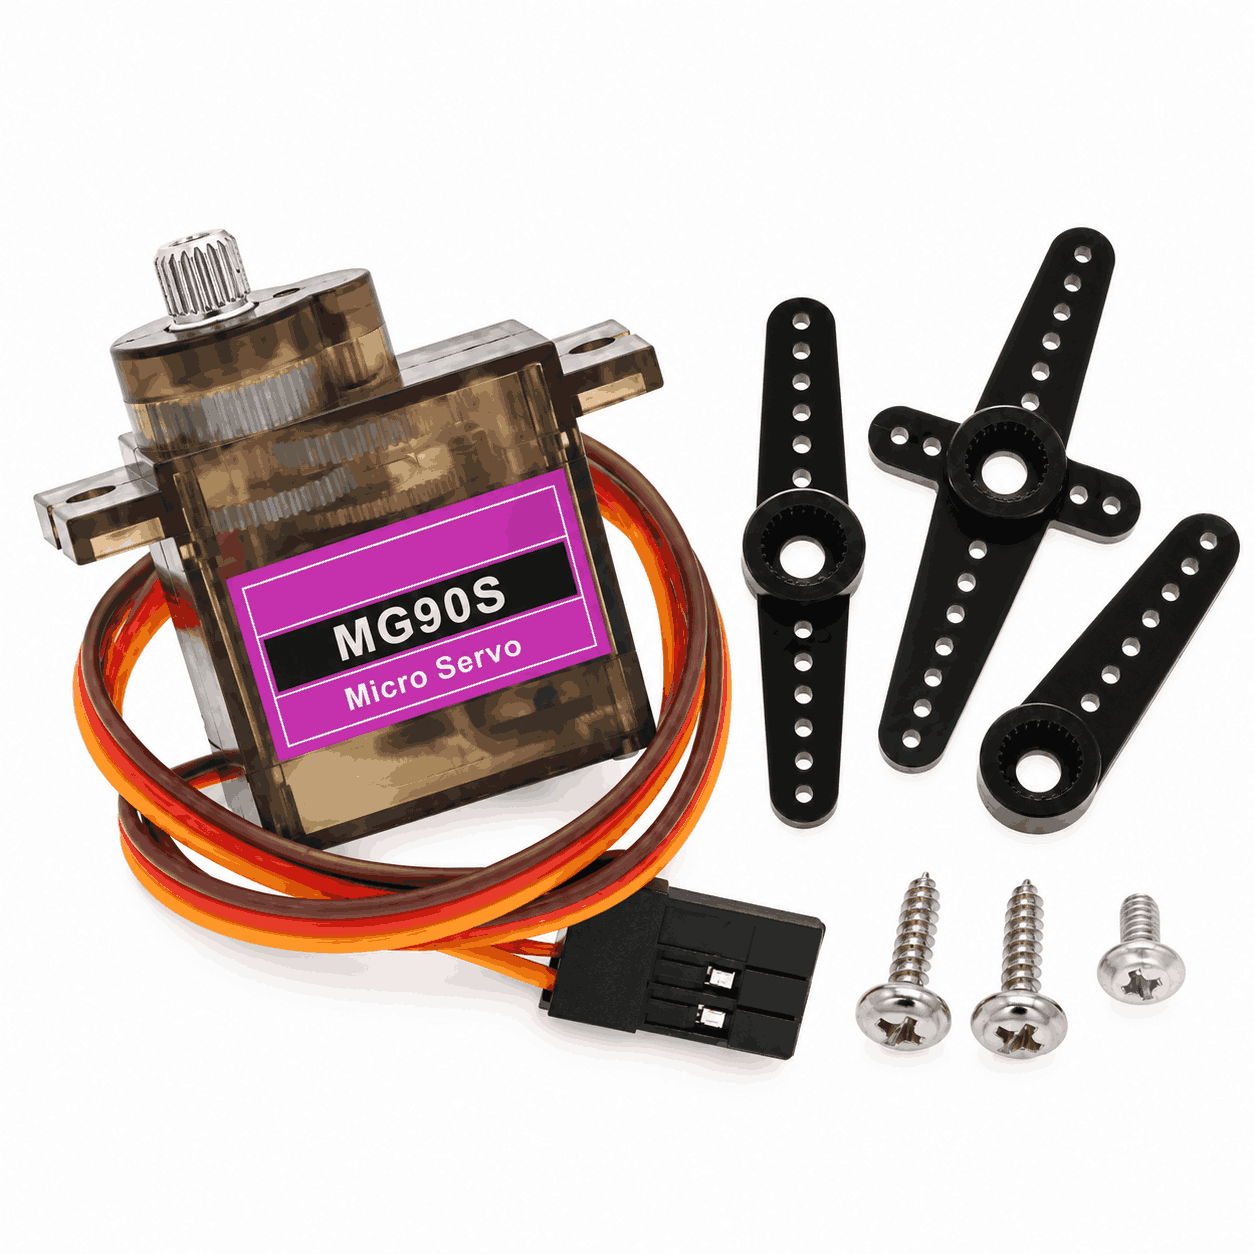
MG90S Micro Servo Motor 360° me Ingranazhe Metalike
Ka stok
✔️ MG90S Micro Servo me rrotullim të vazhdueshëm 360°
✔️ Ingranazhe metalike
✔️ Kontrollon drejtimin dhe shpejtësinë e rrotullimit
✔️ Për robotë të vegjël, rrota dhe projekte DIY
✔️ Mund të komandohet me Arduino dhe testues servo
400 L
Ka stok
MG90S Micro Servo 360° për projekte elektronike
MG90S Micro Servo 360° me ingranazhe metalike është një servomotor kompakt me rrotullim të vazhdueshëm. Ai përdoret në projekte ku boshti duhet të rrotullohet në të dy drejtimet, si robotë të vegjël me rrota, mekanizma lëvizës dhe prototipe elektronike. Përmasat e vogla e bëjnë të përshtatshëm për modele dhe pajisje ku hapësira e montimit është e kufizuar.
Rrotullim i vazhdueshëm, jo pozicionim këndor
Ndryshe nga një servo pozicional, varianti 360° nuk komandohet për të vendosur boshtin në një kënd të caktuar, si 45° ose 90°. Sinjali i komandimit përdoret për të zgjedhur drejtimin dhe shpejtësinë e rrotullimit. Komanda pranë pikës neutrale ndalon boshtin; vlera e saktë mund të ndryshojë sipas njësisë konkrete dhe mund të kërkojë kalibrim. Ky dallim është i rëndësishëm gjatë zgjedhjes së servos për projektin.
Përdorime në robotikë dhe DIY
MG90S 360° mund të përdoret për rrota të vogla robotike, platforma rrotulluese, mekanizma demonstrues dhe modele DIY. Ingranazhet metalike janë të përshtatshme për transmetimin e lëvizjes në mekanizma të vegjël, por ngarkesa duhet përshtatur me përmasat dhe fuqinë e servos. Për përdorim si motor rrote, zgjidhni rrotën dhe montimin sipas peshës së robotit dhe sipërfaqes ku do të lëvizë.
Komandim me Arduino
Servoja mund të komandohet nga një mikrokontroller që gjeneron sinjalin e përshtatshëm për servo. Për shembull, Arduino Uno Compatible Board CH340 mund të përdoret në një projekt robotik të programuar. Nëse dëshironi ta provoni servon pa shkruar kod, mund të përdorni edhe Servo Motor Tester. Për komponentë të tjerë të lëvizjes, shihni kategorinë Motor & Lëvizje.
Furnizimi dhe lidhja
Lidhja tipike përfshin furnizimin pozitiv, GND dhe telin e sinjalit. Përdorni tensionin e përcaktuar për njësinë tuaj dhe një burim energjie të përshtatshëm për rrymën që kërkon servoja gjatë lëvizjes. Kur komandohet nga një mikrokontroller me burim të veçantë për servon, lidhni GND-në e burimit me GND-në e kontrolluesit që sinjali të ketë referencë të përbashkët. Kontrolloni polaritetin dhe identifikoni telat sipas ngjyrave ose dokumentacionit të njësisë.
Para montimit përfundimtar, provoni drejtimin, ndalimin dhe shpejtësinë pa ngarkesë. Siguroni mekanizmin që servoja të mos bllokohet dhe kablloja të mos ngatërrohet me pjesët lëvizëse. Për informacion mbi mënyrën si Arduino kontrollon servot me rrotullim të vazhdueshëm, konsultoni dokumentacionin zyrtar të Arduino Servo Library. Parametrat si tensioni i saktë, çift rrotullues dhe dimensionet mund të ndryshojnë sipas prodhuesit dhe versionit të MG90S.
| Modeli | MG90S |
|---|---|
| Lloji | Micro servo me rrotullim të vazhdueshëm |
| Rrotullimi | 360° continuous rotation |
| Ingranazhet | Metalike |
| Kontrolli | Sinjal komandimi për servo |
| Funksionet | Drejtim, shpejtësi dhe ndalim |
| Pozicionim në kënd | Jo |
| Lidhjet tipike | Furnizim pozitiv, GND dhe sinjal |
| Përdorimet | Robotë të vegjël, rrota dhe projekte elektronike DIY |
| Përmbajtja | 1 MG90S Micro Servo |
| Shënim | Tensioni dhe parametrat mekanikë verifikohen sipas njësisë konkrete |
Produkte të afërt
-
Motor & Lëvizje
DC Motor 1.5v-6v 12000RPM
DC Motor 1.5V-6V 12000RPM është një motor kompakt me shpejtësi të lartë, ideal për robotikë, automjete inteligjente, projekte DIY, automatizim dhe aplikime edukative STEM.
Ofron performancë të lartë dhe integrim të lehtë me motor driver dhe mikrokontrollues.
SKU: n/a -
Motor & Lëvizje
Brushless DC Motor Reduction 14RPM
The DC 12V Electric Brushless DC Motor with S30K reduction gearbox offers a powerful solution for applications requiring high torque and low-speed performance.
Its brushless design ensures efficiency and longevity, making it a dependable choice for your most demanding projects
SKU: n/a -
Motor & Lëvizje
Water Pomp 120L H Submersible
The DC 2.5-6V Low Noise Brushless Motor Pump offers a balance of performance and compactness, making it an excellent choice for applications requiring efficient water transfer with minimal noise.
Its brushless motor ensures long-lasting performance, while its versatile voltage range provides flexibility for various power sources.
SKU: n/a


